
低空快查工具箱
术语、空域、换算、航测、动力、图鉴全在一页,每个板块都能展开收起。填数字直接出结果,无需注册,纯前端计算不上传数据。
违规处罚速查(罚多少 · 依据哪条)
| 情形 | 处罚 | 依据 |
|---|---|---|
| 未实名登记就飞行 | 责令改正,可处 200 元以下;情节严重 2000–2 万元 | 条例 §47 |
| 管制空域内未经批准飞行(微型/轻型/小型) | 责令停止飞行,可处 500 元以下;情节严重没收无人机 + 1000–1 万元 | 条例 §51 |
| 无 / 限制民事行为能力人操控(无合格监护人现场指导) | 对监护人处 500–5000 元;情节严重没收无人机 | 条例 §50 |
| 情节较重的治安处罚(黑飞、闯入禁飞区等) | 拘留 5–10 日;非法穿越国(边)境 10–15 日 | 治安管理处罚法 §46(2026-01-01 施行) |
| 过失造成人员重伤/死亡或重大财产损失 | 3–7 年;情节较轻 3 年以下 | 刑法 §115 第 2 款 |
| 故意以危险方法危害公共安全致严重后果 | 10 年以上、无期或死刑 | 刑法 §115 第 1 款 |
罚款金额与条文号逐条核对自条例原文;实际处罚由公安机关依情节裁量。地方性法规可能更严,以属地规定为准。
条文原文(便于核对与引用)
条例 §47
违反本条例规定,民用无人驾驶航空器未经实名登记实施飞行活动的,由公安机关责令改正,可以处200元以下的罚款;情节严重的,处2000元以上2万元以下的罚款。
条例 §51
违反本条例规定,未经批准操控微型、轻型、小型民用无人驾驶航空器在管制空域内飞行,或者操控模型航空器在空中交通管理机构划定的空域外飞行的,由公安机关责令停止飞行,可以处500元以下的罚款;情节严重的,没收实施违规飞行的无人驾驶航空器,并处1000元以上1万元以下的罚款。
条例 §50
……无民事行为能力人、限制民事行为能力人违反本条例规定操控民用无人驾驶航空器飞行的,由公安机关对其监护人处500元以上5000元以下的罚款;情节严重的,没收实施违规飞行的无人驾驶航空器。
治安管理处罚法 §46(2026-01-01 施行)
违反有关法律法规关于飞行空域管理规定,飞行民用无人驾驶航空器、航空运动器材,或者升放无人驾驶自由气球、系留气球等升空物体,情节较重的,处五日以上十日以下拘留。飞行、升放前款规定的物体非法穿越国(边)境的,处十日以上十五日以下拘留。
刑法 §115
第 1 款(故意):放火、决水、爆炸以及投放毒害性、放射性、传染病病原体等物质或者以其他危险方法致人重伤、死亡或者使公私财产遭受重大损失的,处十年以上有期徒刑、无期徒刑或者死刑。 第 2 款(过失):过失犯前款罪的,处三年以上七年以下有期徒刑;情节较轻的,处三年以下有期徒刑或者拘役。
摘自官方公布文本,省略号表示节选。完整条文请查中国人大网 / 国务院政策文件库。
管制空域:哪些地方不能随意飞(条例 §19)
下列区域上方的空域应划设为管制空域,未经空中交通管理机构批准,不得实施飞行活动:
一律纳入的
- · 真高 120 米以上空域
- · 空中禁区、空中限制区及其周边空域
- · 军用航空超低空飞行空域
八类区域(原文列举)
- 机场以及周边一定范围的区域
- 国界线、实际控制线、边境线向我方一侧一定范围的区域
- 军事禁区、军事管理区、监管场所等涉密单位及周边一定范围
- 重要军工设施保护区、核设施控制区、易燃易爆等危险品生产仓储区、可燃重要物资大型仓储区
- 发电厂、变电站、加油(气)站、供水厂、公共交通枢纽、航电枢纽、重大水利设施、港口、高速公路、铁路电气化线路等公共基础设施及周边一定范围,饮用水水源保护区
- 射电天文台、卫星测控(导航)站、航空无线电导航台、雷达站等需电磁环境特殊保护的设施及周边一定范围
- 重要革命纪念地、重要不可移动文物及周边一定范围
- 国家空中交通管理领导机构规定的其他区域
管制空域范围以外的空域,为微型、轻型、小型无人机的适飞空域。具体边界以 UOM 平台查询与属地政府公布为准。
机型要求对照(要不要证 · 要不要保险)
| 机型 | 重量界限 | 执照 | 适航 | 运营合格证 | 责任险 | 适飞高度 |
|---|---|---|---|---|---|---|
| 微型 | 空机 < 0.25 kg | 免 | 免 | 免 | — | 真高 50 m 以下 |
| 轻型 | 空机 ≤4kg 且起飞 ≤7kg | 免 | 免 | 免 | — | 真高 120 m 以下 |
| 小型 | 空机 ≤15kg 且起飞 ≤25kg | 需执照 | 免 | 单位需 | 经营性需 | 真高 120 m 以下 |
| 中型 | 起飞 >25kg 且 ≤150kg | 需执照 | 需 | 需 | 需 | 需批准后 |
| 大型 | 起飞 >150kg | 需执照 | 需 | 需 | 需 | 需批准后 |
依据条例 §8(适航)、§11(运营合格证)、§12(责任险)、§16–17(执照)。补充:轻型在管制空域飞行需经培训合格;除微型外,单位从事飞行活动需运营合格证;常规农用(≤150kg 在农林牧渔区域适飞空域作业)无需运营合格证与执照,但需生产者培训考核取得操作证书。
申请与报告时限(别错过时间点)
| 场景 | 时限要求 | 依据 |
|---|---|---|
| 常规飞行活动申请 | 拟飞行前 1 日 12 时前提交;空管在飞行前 1 日 21 时前批复 | 条例 §26 |
| 紧急任务(反恐/救灾/医疗) | 计划起飞 30 分钟前申请;空管起飞前 10 分钟批复 | 条例 §29 |
| 已获批的飞行 | 计划起飞 1 小时前报告预计起飞时刻与准备情况,确认后方可起飞 | 条例 §30 |
| 免申请情形 | 微/轻/小在适飞空域;常规农用作业;警察海关应急在本单位上空 ≤120m(需起飞前 1 小时确认) | 条例 §31 |
| 融合飞行高度上限 | 中型 ≤300m、小型 ≤300m、轻型在适飞空域上方 ≤300m | 条例 §22 |
免申请 ≠ 免登记、免合规:实名登记、广播识别、避让责任仍然适用。
GB/T 38152—2019 核心术语(节选)
| 术语 | 英文 | 释义(摘要) |
|---|---|---|
| 无人驾驶航空器 (UA) | unmanned aircraft | 不载操作人员、能自主或遥控飞行的航空器。 |
| 无人驾驶航空器系统 | unmanned aircraft system | 由无人驾驶航空器、地面控制站及通信链路等组成的系统。 |
| 多旋翼无人驾驶航空器 | multi-axis unmanned aircraft | 由动力驱动、靠三个及以上旋翼空气反作用力支撑,能垂直起降和悬停的无人驾驶航空器。 |
| 固定翼无人驾驶航空器 | fixed-wing unmanned aircraft | 靠固定机翼产生升力、由动力装置产生前进推力的无人驾驶航空器。 |
| 遥控无人驾驶航空器 | remotely piloted aircraft | 由操作员通过遥控站远程操控的无人驾驶航空器。 |
| 自主无人驾驶航空器 | autonomous aircraft | 能自行完成飞行任务、无需人工实时操控的无人驾驶航空器。 |
| 地面控制站 | ground control station | 用于对无人驾驶航空器进行监控与操作控制的地面设备。 |
| 电子围栏 | electric fence | 在特定地区周围划设、用以阻挡即将侵入航空器并具有报警功能的电子隔离装置。 |
| 地理围栏 | geofence | 通过软硬件系统给出的虚拟地理边界,约束航空器活动范围。 |
| 空机重量 | — | 航空器除去载荷、燃料后的自身结构重量(具体定义以法规口径为准)。 |
低空 / 无人机常用缩写
| 缩写 | 英文全称 | 中文含义 |
|---|---|---|
| UAV | Unmanned Aerial Vehicle | 无人驾驶航空器(无人机) |
| UAS | Unmanned Aircraft System | 无人驾驶航空器系统 |
| UOM | Unmanned Aircraft System Operation Management | 民用无人驾驶航空器综合管理平台(实名登记/申报) |
| CAAC | Civil Aviation Administration of China | 中国民用航空局 |
| AOPA | Aircraft Owners and Pilots Association | 中国航空器拥有者及驾驶员协会(历史培训证书) |
| UTC | Unmanned Systems Technology Certification | 无人驾驶航空器系统操作手合格证 |
| AGL | Above Ground Level | 真高 / 离地高度 |
| AMSL | Above Mean Sea Level | 海拔 / 平均海平面高度 |
| ATC | Air Traffic Control | 空中交通管制 |
| GNSS | Global Navigation Satellite System | 全球导航卫星系统 |
| RTK | Real-Time Kinematic | 实时动态定位(厘米级定位) |
| IMU | Inertial Measurement Unit | 惯性测量单元 |
| ESC | Electronic Speed Controller | 电子调速器(电调) |
| BVLOS | Beyond Visual Line of Sight | 超视距飞行 |
| VLOS | Visual Line of Sight | 视距内飞行 |
| eVTOL | electric Vertical Take-Off and Landing | 电动垂直起降飞行器 |
| VTOL | Vertical Take-Off and Landing | 垂直起降 |
| MTOW | Maximum Take-Off Weight | 最大起飞重量 |
| FPV | First Person View | 第一人称视角 |
缩写含义在不同语境可能略有差异,以具体文件上下文为准。
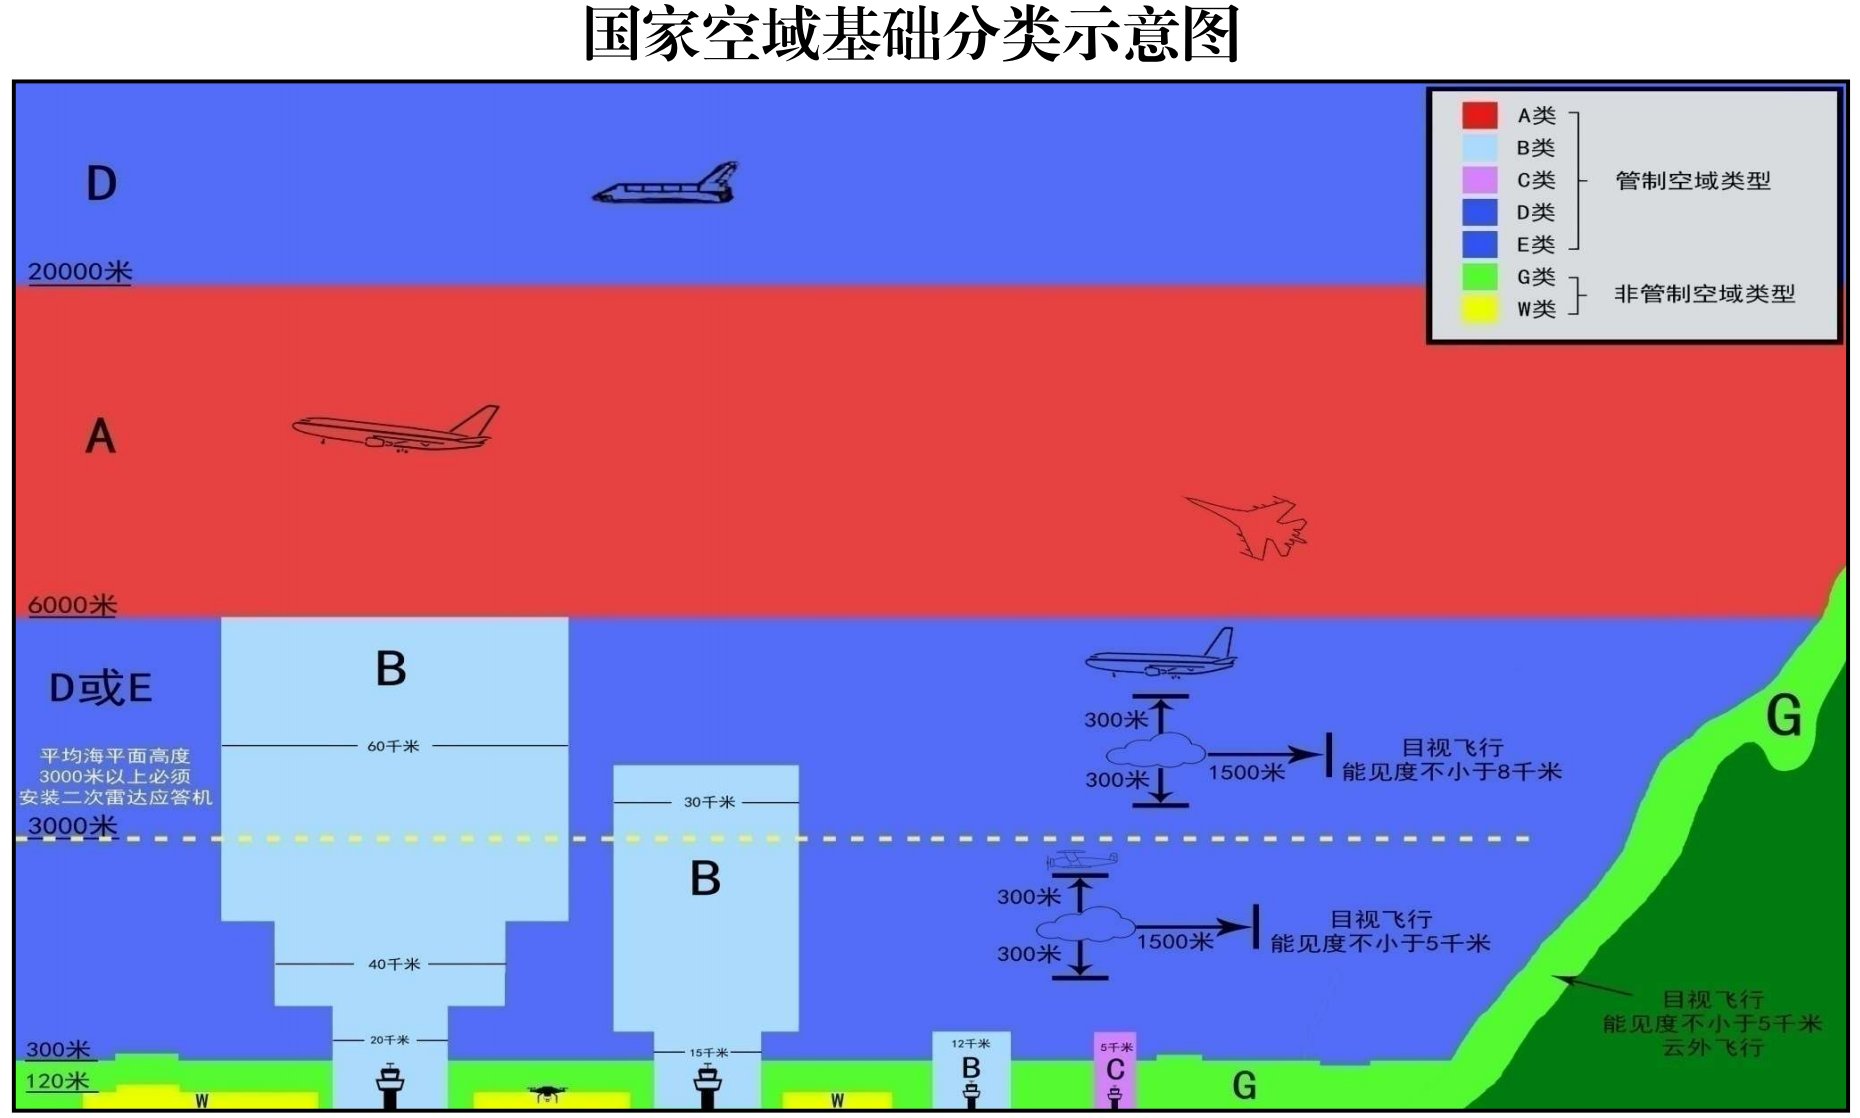
国家空域基础分类示意图
无人机用户必读
图中 A–G 类飞行要求适用于「有人驾驶航空器」,无人机按《无人驾驶航空器飞行管理暂行条例》执行;W 类=G 类内真高 120m 以下。本页只做分类框架科普,具体能否飞以属地通告与空管答复为准。
七类空域对照表
| 类别 | 属性 | 划设范围(摘要) | 飞行要求(摘要) |
|---|---|---|---|
| A | 管制 | 标准气压高度 6000m(含)—20000m(含) | 仅仪表飞行;持续双向通信;二次雷达应答机;进埸许可 |
| B | 管制 | 民用运输机场上空,20/40/60km 三环阶梯(三跑道) | 仪表+目视;持续双向通信;二次雷达应答机;进入许可 |
| C | 管制 | 建有塔台的通用航空机场上空,半径 5km、道面—标高 600m | 仪表+目视;3000m 以下 IAS≤450km/h;进入许可 |
| D | 管制 | 标准气压高度 20000m 以上;及 A/B/C/G 外按需划设 | ATC 服务并配备间隔;进入许可;持续双向通信 |
| E | 管制 | A/B/C/G 类空域以外,按运行需求划设 | 仅为仪表飞行提供 ATC 服务;目视飞行进入报告、守听 |
| G | 非管制 | B/C 类以外真高 300m 以下(W 除外);及 AMSL 6000m 以下对公共运输无影响空域 | 仅飞行信息服务;报备飞行计划;携带可监视设备;守听 |
| W | 非管制 | G 类空域内真高 120m 以下的部分空域 | 微/轻/小型无人机;广播式自动发送识别信息;小型操控员须执照 |
摘要自官方正文,完整定义与例外情形以《国家空域基础分类方法》原文为准。
目视飞行气象条件(各类通用)
| 高度区间 | 能见度 | 距云水平 | 距云垂直 |
|---|---|---|---|
| AMSL 3000m 以上 | ≥ 8 km | ≥ 1500 m | ≥ 300 m |
| 900m 或真高 300m 取高者 — AMSL 3000m | ≥ 5 km | ≥ 1500 m | ≥ 300 m |
| 900m 以下或真高 300m 以下取高者 | ≥ 5 km | —(云外飞行) | —(云外飞行) |
空域申请时限判定
先判断要不要报,再算最晚什么时候报(UOM 平台)。
依据:民航局《关于民用无人驾驶航空器监管服务有关事宜的公告》(2024-01-01 施行)——组织飞行活动应 「在拟飞行前 1 日 12 时前通过 UOM 平台提出飞行活动申请」。微型、轻型、小型在适飞空域内,以及常规农用作业, 无需提出飞行活动申请。设施管理单位在本设施上空 120 m 以下飞行的,经与空管协商可免申请**但需起飞前 1 小时确认**。 地方可能另有报备要求(如到属地公安备案),以属地通告为准。
坐标换算
度分秒 ↔ 十进制
三坐标系互转
WGS-84 与 GCJ-02 相差约 515 米,填表别混用
高度换算 · 米 / 英尺
1 米 = 3.28084 英尺。真高/气压高/海拔概念辨析见完整页。
两点距离与方位角
电池容量 / C 倍率
电量与航时估算
理想值,实际请再留 20–30% 返航余量。
锂电池串数(S)电压对照
| 串数 | 标称电压 | 满电电压 | 放电截止 | 存储电压 |
|---|---|---|---|---|
| 1 | 3.7 V | 4.2 V | 3.0 V | 3.9 V |
| 2 | 7.4 V | 8.4 V | 6.0 V | 7.7 V |
| 3 | 11.1 V | 12.6 V | 9.0 V | 11.6 V |
| 4 | 14.8 V | 16.8 V | 12.0 V | 15.4 V |
| 5 | 18.5 V | 21.0 V | 15.0 V | 19.3 V |
| 6 | 22.2 V | 25.2 V | 18.0 V | 23.1 V |
| 7 | 25.9 V | 29.4 V | 21.0 V | 26.9 V |
| 8 | 29.6 V | 33.6 V | 24.0 V | 30.8 V |
| 9 | 33.3 V | 37.8 V | 27.0 V | 34.6 V |
| 10 | 37.0 V | 42.0 V | 30.0 V | 38.5 V |
| 11 | 40.7 V | 46.2 V | 33.0 V | 42.4 V |
| 12 | 44.4 V | 50.4 V | 36.0 V | 46.2 V |
| 13 | 48.1 V | 54.6 V | 39.0 V | 50.1 V |
| 14 | 51.8 V | 58.8 V | 42.0 V | 53.9 V |
按单节锂电/锂聚合物:标称 3.7V、满电 4.2V、截止 3.0V、存储约 3.85V。磷酸铁锂(LiFePO4)单节标称 3.2V、满电 3.65V,不适用本表。
容量 / 能量 / 放电电流计算
Wh = Ah × 标称电压;最大持续电流 = Ah × C 倍率。实际可用能量受放电截止电压与效率影响。
电机与螺旋桨型号命名
| 型号 | 含义 | 示例解读 |
|---|---|---|
| 电机 2207 | 前两位=定子直径 mm,后两位=定子高度 mm | 2207 = 定子直径 22mm、高 7mm(高 KV 穿越机常用) |
| 电机 2306 | 同上 | 2306 = 定子 23mm × 6mm |
| 螺旋桨 1045 | 前两位=直径英寸,后两位=螺距英寸 | 1045 = 直径 10 英寸、螺距 4.5 英寸 |
| 螺旋桨 5030 | 同上 | 5030 = 5 英寸、螺距 3.0 英寸 |
| KV 值 | 每伏电压的空载转速(RPM/V) | 2300KV 在 4S(14.8V)空载约 34000 RPM |
| C 倍率 | 放电倍率,= 电流 / 容量 | 25C 的 5Ah 电池可持续放电 125A |
1 英寸 = 25.4mm。桨直径越大通常效率越高、需配更低 KV 电机,具体匹配以整机设计为准。
返航电量储备 / 最大安全返航半径
出发前算好:现在还能飞多远必须往回走。
最大返航半径 = 可用时间 ÷ 2 × 返航速度 × 逆风折损。按**往返各一半**保守估算,未计爬升、悬停作业与绕飞; 实际执行请再留 10–20% 额外余量。
电池串并联组合
几 S 几 P 到底是多少电压、容量、能量与放电能力。
串联升压、容量不变;并联升容、电压不变。能量 = 电压 × 容量。最大持续电流 = 容量(Ah) × C,C 数按厂家标称, 实际持续放电能力受电芯与温升限制,留 20% 余量更稳。
面积换算 · 平方米 / 亩 / 公顷
1 亩 = 666.67 ㎡ · 1 公顷 = 15 亩 = 10000 ㎡
长宽算亩
不规则地块面积(经纬度顶点)
局地小地块近似,误差可忽略;大范围请用专业 GIS。
植保喷洒量估算
植保配药稀释
按亩数算用药量,或按倍数算加水量。
原药量 = 总药液量 ÷ 稀释倍数;加水量 = 总药液量 − 原药量。稀释倍数按产品标签执行, 不同药剂、不同作物的亩用量差异很大,必须照标签,本工具只做算术,不替代标签说明。
航测 GSD 计算器
航高 ↔ 地面分辨率 ↔ 重叠率 ↔ 照片数 / 航线数。报价与任务量估算用。
GSD = 传感器宽度(mm) × 航高(m) × 100 ÷ (焦距(mm) × 图像宽度(px))。飞行时间按「航程 ÷ 速度 + 15% 转弯损耗」估算, 不含起降、换电与转场;实际以现场与机型性能为准。
推重比 / 电机桨匹配
由桨与电机拉力反推悬停油门与续航,判断能不能带得动。
推重比建议 ≥ 2(低于 1.5 抗风与机动余量不足)。单电机最大拉力必须查**电机+桨的组合测试数据**,不同桨径差异极大,本工具不猜。 电流按「功率 ≈ 转速³」近似,实际受桨效、电压跌落影响;续航按 80% 可用电量估算,不含爬升与风阻。
XT30 / XT30U
小型 / 微型无人机
- ·俗称 30A(瞬时峰值);持续约 15A
- ·针径 2.0mm · 建议 18AWG
- ·金镀 · 防呆外壳,只能正向插入
XT60 / XT60H
最常用 / 5 寸机 3S–4S
- ·俗称 60A;Amass 规格书持续 30–35A
- ·针径 3.5mm · 建议 12AWG
- ·事实上的行业标准插头
XT90 / XT90-S
大功率 / 6S 以上
- ·俗称 90A;持续约 40–45A
- ·针径 4.5mm · 建议 10AWG
- ·S 版内置电阻防打火(抑制浪涌)
XT150
大载重 / 物流机
- ·持续约 100A / 瞬时 150A
- ·针径约 6mm · 建议 8AWG
- ·体积大,需留散热与固定空间
EC2 / EC3 / EC5
整机 / RTR 常见
- ·EC3 约 60A、EC5 约 120A(俗称值)
- ·子弹头 3.5 / 5mm · 蓝色硬壳
- ·外壳圆角大,插拔手感软
EC8
超大电流
- ·约 150A 级
- ·8mm 子弹头
- ·大型多旋翼 / 重载吊运
T 插 / Deans
老式航模标准
- ·约 50–60A
- ·无外壳,裸露易短路
- ·焊接较难,已逐步被 XT 取代
MR30 / MR60
三相:电机 ↔ 电调
- ·3 极,MR30 约 30A / MR60 约 60A
- ·小型竞速机与云台常用
- ·三相无极性,任意顺序可试转
MT30 / MT60
三相:电机 ↔ 电调
- ·3 极,持续约 30 / 60A
- ·带卡扣防脱,抗振动
- ·比 MR 系列更耐磨
AS150 / AS250
重载 / 8S–14S
- ·150A 级以上
- ·带防打火设计
- ·大型物流 / 吊运无人机
QS8 / QS10
重载插头
- ·QS8 约 200A 级
- ·横向双针 + 防打火
- ·多见于大电池组
TRX(Traxxas)
车模 / 部分整机
- ·约 40–50A
- ·白色外壳,插拔力较大
- ·航模较少见,换插前确认线径
4mm 香蕉头
充电器 / 测试
- ·约 30–60A(视接触面)
- ·红正黑负,无防呆
- ·充电器、电池测试台常用
Anderson Powerpole
可叠插 / 通用
- ·SB50 约 50A
- ·红黑可拼接成组,支持热插拔
- ·应急通信、地面站供电常见
电流参数(两个口径,别看错)
| 插头 | 名称里的数字 | 官方持续电流 | 瞬时/峰值 |
|---|---|---|---|
| XT30 | 30A | 约 15A | 约 30A |
| XT60 | 60A | 约 30–35A | 约 60A |
| XT90(H) | 90A | 约 40–45A | 约 90A |
| MR30 / MT60(3极) | 30 / 60A | 约 30 / 60A | 约 60 / 90A |
XT/EC 名字里的数字是行业俗称的「能力等级」,多为瞬时峰值,不是可持续电流。Amass 官方 datasheet 的持续电流明显更低——按持续电流选型并留 1.5–2 倍余量。不同厂商有差异,以所购产品 datasheet 为准。
JST-XH
2S–6S 锂电池(最常见)
- ·每根线对应一节电芯电压
- ·最负端通常是红线
- ·充电时逐节均衡,顺序不可错
JST-EH
部分大容量电池组
- ·间距 2.5mm,比 XH 大
- ·出现在大容量 / 高串数电池
- ·与 XH 不通用,别硬插
杜邦 2.54mm
飞控 / 开发板
- ·2.54mm 间距排针
- ·注意 VCC/GND 别接反
- ·信号线常用黄/白,地线黑
JST-GH 1.25
Pixhawk / CAN 标准
- ·1.25mm 间距,常见 4P/6P/10P
- ·Pixhawk 系列事实标准
- ·CAN 总线多用 4P(VCC/CANH/CANL/GND)
Molex PicoBlade 1.25(DF13)
旧款 Pixhawk
- ·1.25mm 间距,与 GH 外形近似
- ·早期 Pixhawk 用 DF13
- ·与 GH 不完全通用,插错易松
JST-SH 1.0
小型飞控 / 图传
- ·1.0mm 细间距,针脚脆弱
- ·常见于小图传、接收机
- ·顺序按设备丝印,勿凭颜色猜
JST-PH 2.0
电源 / 小电流信号
- ·2.0mm 间距
- ·常见 2P–6P
- ·注意公母与锁扣方向
USB Type-C
数据 / 充电 / 图传调参
- ·24 针,正反可插
- ·USB 3.x 速率需线缆支持
- ·供电最高 240W(USB-PD)
USB Type-A
地面站 / 调试
- ·4 针,仅单向插入
- ·电脑端标准口
- ·常见于飞控地面站连接线
Micro-USB
老设备 / 调试口
- ·5 针,正反面分明
- ·旧飞控 / 图传配置口
- ·插反硬插会掰弯针脚
Mini-USB
更老的设备
- ·5 针,梯形口
- ·早期相机 / 遥控器
- ·已被 Micro 取代
Lightning
苹果设备
- ·8 触点,正反可插
- ·iPad 遥控 / 图传监看
- ·需 MFi 认证线缆
SMA / RP-SMA
图传 / 遥控外接天线
- ·SMA 公头内螺纹 + 内针;RP-SMA 内螺纹 + 内孔
- ·两者外观接近但不能互插,插错会顶坏针
- ·常见于 5.8G 图传、增程遥控
MMCX / U.FL(IPEX)
板端微型天线座
- ·设备内部 / 小图传天线
- ·U.FL 极小,拆装易损
- ·换天线需匹配频率与阻抗(50Ω)
DC 5.5×2.1
地面站 / 充电供电
- ·圆头,注意内外径(5.5/2.1 最常见)
- ·内正外负与内负外正都有
- ·插错极性会烧设备,务必看标注
型号命名规则:教你读懂插头名字
| 命名 | 含义 | 例子 |
|---|---|---|
| XT30 / XT60 / XT90 / XT150 | XT 系列,数字≈瞬时峰值电流等级 | XT60 常用在 5 寸机 / 3S–4S |
| EC3 / EC5 / EC8 | EC 系列,数字≈子弹头口径等级 | EC5 用于大功率 6S–8S |
| MR30 / MT60 | M=Motor,数字≈电流等级;3/6 表口径 | 三相电机线常用 |
| GX16 | 航空插头,数字=螺纹外径 mm | GX16 = 16mm 螺纹 |
| -M / -F | 公头 Male / 母头 Female | XT60-M 公、XT60-F 母 |
| 电机 2207 | 定子直径 22mm × 高度 7mm | 2306 = 23mm × 6mm |
| 螺旋桨 1045 | 直径 10 英寸 × 螺距 4.5 英寸 | 5030 = 5 英寸 × 3.0 英寸 |
1 英寸 = 25.4mm。电机/桨的命名规则在这里一并列出,方便现场对照。
常见遥控与图传信号协议
| 协议 | 类型 | 特点 | 常见用途 |
|---|---|---|---|
| PWM | 模拟 | 每通道一根线,通道多则线多 | 老式接收机、舵机 |
| PPM | 模拟 | 多通道合并用一根信号线 | 早期飞控输入 |
| SBUS | 数字 | 反相串口,单线 16–18 通道 | Futaba/FlySky 接收机、飞控 |
| IBUS | 数字 | 类似 SBUS,正逻辑 | FlySky 接收机 |
| CRSF | 数字 | 高速双向,低延迟,支持回传 | TBS Crossfire 链路 |
| ELRS | 数字 | 开源、低延迟、远距,基于 ExpressLRS | 穿越机/远距主流 |
| MAVLink | 协议 | 飞控与地面站通信协议,跑在串口/网络上 | Pixhawk/ArduPilot 地面站 |
板级总线接口对照
| 总线 | 信号线 | 拓扑 | 特点 / 用途 |
|---|---|---|---|
| UART / 串口 | TX、RX(+GND) | 点对点 | GPS、图传、地面站;TX 接对方 RX |
| I2C | SDA、SCL | 多设备总线 | 传感器(气压/磁力计),有设备地址 |
| SPI | MOSI、MISO、SCK、CS | 主从 | 高速,flash/IMU/显示屏 |
| CAN | CAN_H、CAN_L | 多节点总线 | 抗干扰强,工业/车规/无人机节点通信 |
| USB | D+、D-(+VBUS/GND) | 主从 | 配置、固件烧录、数据 |
接线前务必确认电平(3.3V 还是 5V),电平不匹配可能损坏设备。
常见接收机 / 舵机线序
| 线色 | 含义 | 说明 |
|---|---|---|
| 红 / 棕红 | 电源正 VCC / + | 接 5V 或 3.3V,看设备规格 |
| 黑 / 棕 | 地 GND / − | 必须与飞控共地 |
| 黄 / 白 / 蓝 | 信号 Signal | 接飞控对应输入脚 |
不同品牌颜色可能不同,以设备丝印(+/−/S)为准,不要只凭颜色判断。
AWG 线规截面积与载流参考
| AWG | 截面积 (mm²) | 参考持续载流 (A) | 常见用途 |
|---|---|---|---|
| 18 | 0.82 | 8–12 | 信号线、小功率 |
| 16 | 1.31 | 12–18 | 中小功率电机 |
| 14 | 2.08 | 18–25 | 中等功率电机 |
| 12 | 3.31 | 25–35 | XT60 配套 / 较大功率 |
| 10 | 5.26 | 35–50 | XT90 配套 / 大功率 |
| 8 | 8.37 | 60–80 | 重载动力 |
以铜芯硅胶线、25°C、单根敷设为参考的保守值。厂商按耐温 200°C 标称的载流会更高(如 12AWG 可标 88A),差异源于测试条件——选型按持续电流的 1.25 倍以上留余量,并以线材规格书为准。
无人机机型分类(《暂行条例》第六十二条)
| 类别 | 空机重量 | 最大起飞重量 | 其他关键指标 |
|---|---|---|---|
| 微型 | < 0.25 kg | — | 真高≤50m、平飞速度≤40km/h、微功率短距无线电 |
| 轻型 | ≤ 4 kg | ≤ 7 kg | 平飞速度≤100km/h,具备空域保持与可靠被监视能力 |
| 小型 | ≤ 15 kg | ≤ 25 kg | 具备空域保持与可靠被监视能力 |
| 中型 | — | ≤ 150 kg | 不含微型/轻型/小型 |
| 大型 | — | > 150 kg | — |
| 农用 | — | ≤ 150 kg | 真高≤30m、速度≤50km/h、半径≤2000m,专用于农林牧渔作业 |
依据《无人驾驶航空器飞行管理暂行条例》(2024-01-01 施行)第六十二条。判断类别时按条例完整定义,本表为快查摘要。
操控员执照要求
| 机型 | 操控员执照 | 要点 |
|---|---|---|
| 微型 / 轻型 | 无需执照 | 需熟练掌握操作方法、了解风险警示;在管制空域内飞轻型须经培训合格 |
| 小型 / 中型 / 大型 | 需要执照 | 向民航主管部门申请相应操控员执照,需培训考核合格、近 5 年无相关故意犯罪刑事处罚 |
| 农用无人机(常规作业) | 无需操控员执照 | 由生产者按规定培训考核,合格后取得操作证书 |
实名登记与运营合格证
| 事项 | 要求 |
|---|---|
| 实名登记 | 所有民用无人机所有者应依法实名登记(UOM 民用无人驾驶航空器综合管理平台) |
| 唯一产品识别码 | 生产者应为产品设置唯一识别码,微/轻/小型须在机体标注 |
| 运营合格证 | 使用除微型以外的无人机从事飞行活动的单位应申请;常规农用无人机作业、微型除外 |
| 责任保险 | 经营性飞行、使用小型及以上从事非经营性飞行,应依法投保责任保险 |
适飞空域与管制空域
| 概念 | 说明 |
|---|---|
| 管制空域 | 真高 120 米以上空域,以及机场周边、涉密/敏感单位、公共基础设施上方等《条例》第十九条列明区域;进入须经批准 |
| 适飞空域 | 管制空域范围以外的空域,为微型、轻型、小型无人驾驶航空器的适飞空域 |
| 无需申请的情形 | 微型/轻型/小型在适飞空域内飞行、常规农用无人机作业等(《条例》第三十一条) |
蒲福风级对照(0–8 级)
| 风级 | 名称 | 风速 (m/s) | 陆地现象 |
|---|---|---|---|
| 0 | 无风 | 0–0.2 | 烟柱直上 |
| 1 | 软风 | 0.3–1.5 | 轻烟随风偏 |
| 2 | 轻风 | 1.6–3.3 | 树叶微响 |
| 3 | 微风 | 3.4–5.4 | 叶及小枝摇动 |
| 4 | 和风 | 5.5–7.9 | 吹起尘土纸张 |
| 5 | 清劲风 | 8.0–10.7 | 小树摇摆 |
| 6 | 强风 | 10.8–13.8 | 大树枝摇、举伞困难 |
| 7 | 疾风 | 13.9–17.1 | 全树摇动、迎风难行 |
| 8 | 大风 | 17.2–20.7 | 折毁树枝 |
植保喷洒量与用药量估算
总药液量 = 面积(亩) × 每亩用量(mL) ÷ 1000。实际喷洒还受亩用量标准、药液浓度、风速飘移等影响,按当地农技要求执行。
电量与航时估算(理想值)
航时 = 可用容量(Ah) ÷ 平均电流(A) × 60。这是理想估算,实际受载重、风、飞行姿态、低温、电池老化影响,通常要再留 20–30% 安全余量。
锂电池存放与充电温度
| 场景 | 温度范围 | 要点 |
|---|---|---|
| 充电 | 0°C — 45°C | 低于 0°C 充电会析锂、损伤电池并有安全风险;快充注意散热 |
| 放电/使用 | -20°C — 60°C | 低温容量下降、电压平台降低,注意防寒 |
| 长期存放 | 约 15°C — 25°C | 存放电压约 3.85V/节(约 60% 电量),阴凉干燥处 |
| 高温环境 | 避免 > 45°C 暴晒 | 车内/烈日下暴晒会加速老化甚至热失控 |
以电池产品规格书为准;磷酸铁锂等体系参数可能不同。
磁偏角速查
罗盘校准用:真北与磁北的夹角,按城市查。
2025 年参考值,东偏为正、西偏为负,逐年有微小变化(约 ±0.1°/年)。精确标定请查 NOAA WMM 模型或中国地磁台网; 实际作业前建议就地用已知方位物校准。
UTC ↔ 北京时间
飞行活动报备、通告时间换算(北京时间 = UTC + 8)。
中国全境统一使用北京时间(UTC+8),无夏令时。民航通告(NOTAM)与部分气象资料用 UTC, 报备前务必换算,避免差 8 小时。
风速单位换算
m/s · km/h · mph · 节 · 蒲福风级 一键互转。
1 m/s = 3.6 km/h = 2.23694 mph = 1.94384 kn。蒲福风级按 m/s 区间判定。 「可飞」仅为一般参考,各机型抗风等级不同,且阵风、湍流比平均风速更致命,务必留余量。
海拔 / 气压高度换算
ISA 标准大气下,气压与海拔互算(飞行与气象资料常用)。
基于 ISA 标准大气(海平面 1013.25 hPa、15℃,每上升 1000m 约降 6.5℃)。实际气压受天气影响, 气压高度 ≠ 真实海拔;需要精确值时以现场气压计与已知基准点校准。
图传 / 遥控链路预算
按发射功率与天线增益估算可通信距离(自由空间理论值)。
FSPL = 32.44 + 20lg(距离 km) + 20lg(频率 MHz)。余量 ≥ 10 dB 才有实用意义。这是无遮挡视距(LOS)理论值:实际受地球曲率、菲涅尔区遮挡、植被与建筑、天线高度影响, 常只有理论值的 30–50%;城市与山区还要大幅打折。功率不可超过当地无线电管理规定。
中国民用航空局
↗政策法规、规章、适航审定、执照与行业统计的官方发布源
查法规原文与政策文件的最终依据
UOM 民用无人驾驶航空器综合管理平台
↗无人机实名登记、飞行活动申请、执照与训练机构查询
实名登记与飞行计划的事实办理入口
大疆限飞区查询
↗按位置查 DJI 机型限飞 / 禁飞范围
仅代表 DJI 厂商限制,不等于法定空域,能否飞仍以官方为准
以上为外部链接,内容与可用性以其站点为准。本平台不做网址导航,只保留与合规办事直接相关的查询入口。